안녕하세요, 넥서스알파랩입니다.
보스턴다이내믹스 엔지니어들이 어느 날 이상한 실험을 했습니다.
자기 약지와 새끼손가락을 테이프로 묶고 하루를 보낸 거예요.
그 손으로 드릴을 쥐고, 물건을 돌리고, 미끄러지는 걸 다시 잡아봤습니다. 결론은
"넷이면 된다"였어요. 그래서 아틀라스 새 손에서 새끼손가락을 뺐습니다.
그런데 이 손이 로봇 업계 결론 하나를 뒤집습니다.
오늘 볼 것
✋ 새 손에서 무엇이 달라졌나
🔧 업계 결론과 반대로 간 이유
🧠 왜 다섯이 아니라 넷인가
🍙 한입쌈밥
1️⃣ 새 손에서 무엇이 달라졌나 ✋
📊 [사실]
10월 1일 보스턴다이내믹스가 아틀라스용 새 손을 공개했습니다.
| 항목 | 이전 | 신형 |
|---|---|---|
| 자유도 | 7 | 13 |
| 손가락 | — | 4개 (새끼손가락 없음) |
| 구성 | — | 엄지 4 + 나머지 셋 각 3 |
| 센서 | — | 손끝·손바닥 압력 촉각 센서 |
| 크기 | — | 사람 손보다 약간 큼 |
공개 영상에서 한 일은 이렇습니다.
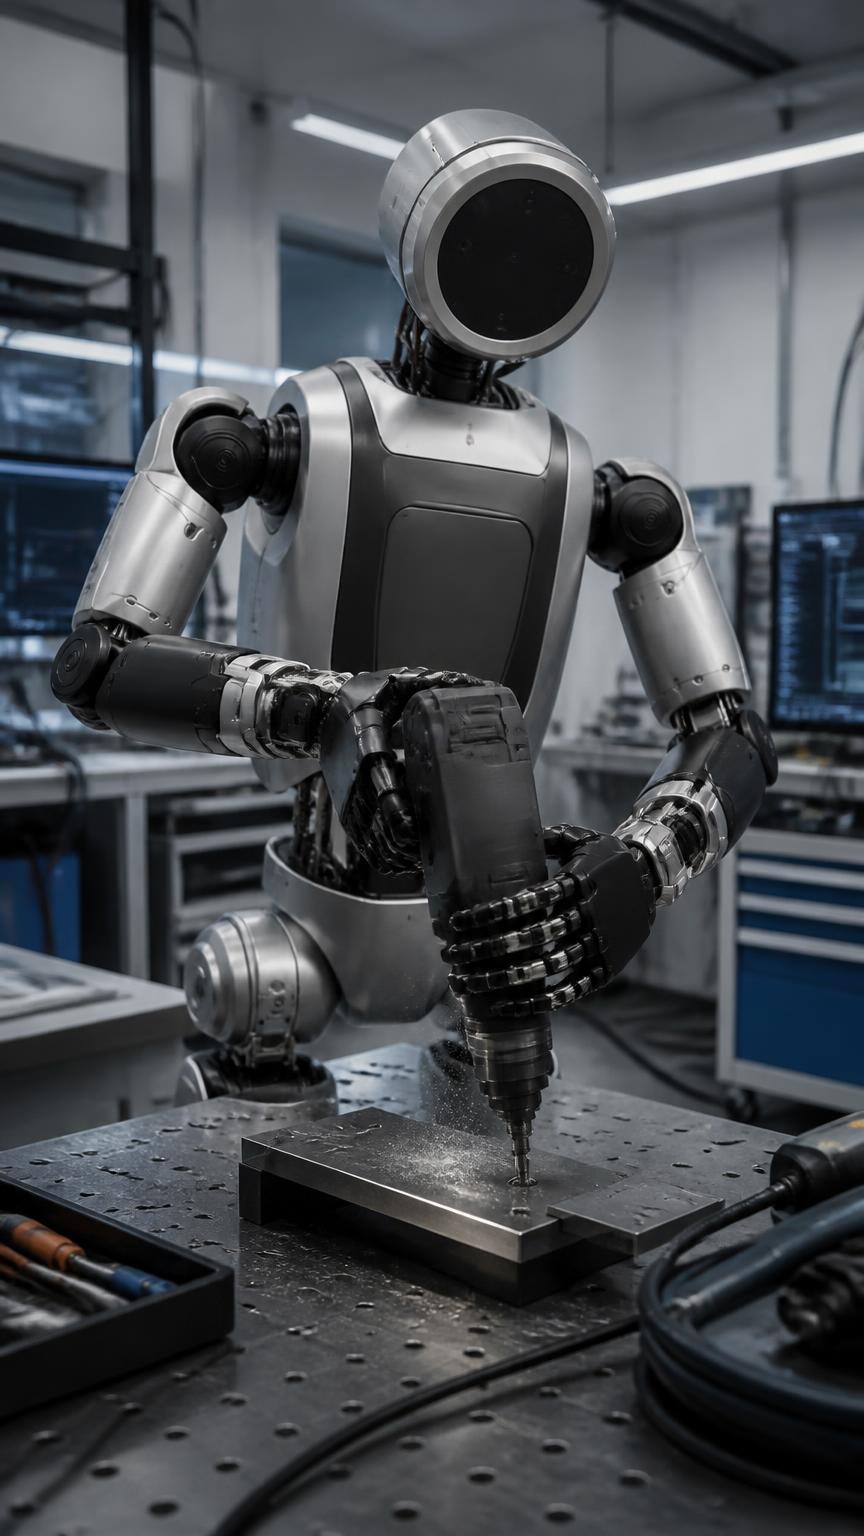
- 드릴 비트를 집어 드릴에 끼우고 나무에 구멍 뚫기
- 작은 너트를 손끝으로 돌려 조이기
- 드럼 스틱을 손가락으로 돌리기
- 골프공 두 개를 한 손 안에서 굴리기
💡 [그래서 뭐?]
회사가 직접 정리한 변화는 한 문장입니다. 이전 손은 잡는 게 목적이었고, 새 손은 다루는 게 목적이다.
물건을 쥐는 것과, 쥔 물건을 손 안에서 돌리고 미끄러지면 다시 잡는 건 완전히 다른 기술이에요. 이번 손은 후자를 겨냥합니다. (넥서스알파랩 해석)
2️⃣ 업계 결론과 반대로 간 이유 🔧
📊 [사실]
지금까지 로봇 업계 분위기는 이랬습니다.
"로봇 손은 집게면 된다."
애질리티 로보틱스 공동창업자는 지난달 공개적으로 이렇게 말했어요. 쓸 만한 범용 로봇 손은 시장에 없고 곧 나오지도 않는다. 그 근거로 의수 사용자들이 겨루는 대회에서 최근 우승자가 다섯 손가락 의수가 아니라 자유도 하나짜리 집게였다는 점을 들었습니다.
실제로 공장에 처음 정규 투입된 휴머노이드들도 대부분 집게손이었습니다.
💡 [그래서 뭐?]
보스턴다이내믹스가 반대로 간 이유는 공구입니다.
회사가 목표로 밝힌 공구는 다섯 가지예요. 드릴, 토크 드라이버, 그라인더, 네일건, 용접 토치.
이걸 쥔 채로 방아쇠를 당기려면 집게로는 안 됩니다. 손가락 하나는 손잡이를 감싸고, 다른 하나는 방아쇠를 눌러야 하거든요.
즉 업계가 틀렸다기보다, 목표 작업이 다른 겁니다. 상자를 옮기는 일엔 집게가 맞고, 공구를 쓰는 일엔 손가락이 필요합니다. (넥서스알파랩 해석)
🔻 오늘의 단면
겉면: 아틀라스 손가락이 다섯에서 넷이 됐다 단면: 집게냐 다섯 손가락이냐의 논쟁에 "넷"이라는 세 번째 답이 나왔다 한 줄: 집게는 물건을 옮기고, 방아쇠를 당기는 손은 일을 한다
3️⃣ 왜 다섯이 아니라 넷인가 🧠
📊 [사실]
새끼손가락을 뺀 이유를 아틀라스 행동·조작 기술 총괄 알베르토 로드리게즈가 설명했습니다. 설계 복잡도, 비용, 무게, 전력 소모, 내구성, 수리 편의성을 따졌을 때 네 손가락이 낫다는 겁니다.
그리고 설계 철학이 하나 더 있습니다.
- 직접 구동, 액추에이터 종류 하나로 통일, 역구동이 되는 단순한 구조
- 이유는 시뮬레이션 학습 — 회사 표현으로 "시뮬레이션 강화학습은 정교한 조작을 푸는 필수 요소"
- 사람 손 크기로 설계해 공장의 기존 공구를 그대로 사용
- 사람 손을 닮을수록 사람 작업 데이터와의 격차가 줄어든다
- 대량 생산을 전제로 설계, 부품 모듈화
💡 [그래서 뭐?]
여기가 핵심입니다. 이 손은 성능보다 학습을 위해 단순하게 만들어졌습니다.
컴퓨터 안에서 수백만 번 연습한 동작이 실제 로봇으로 넘어오려면, 실물이 시뮬레이션과 최대한 똑같이 움직여야 해요. 손가락 하나, 모터 종류 하나가 늘 때마다 그 오차가 커집니다.
그래서 다섯째 손가락은 기능이 아니라 학습 비용 때문에 빠졌습니다. (넥서스알파랩 해석)
🎯 그래서 뭘 보면 되나요
로봇 손 뉴스를 보실 때 손가락 개수를 세지 마시고, 그 손으로 방아쇠를 당길 수 있는지 보세요.
그리고 하나 더. 이 손이 실제로 얼마나 성공하는지는 아직 숫자가 없습니다.
🍙 한입쌈밥
한 줄 요약 보스턴다이내믹스가 아틀라스 손을 자유도 13짜리 네 손가락으로 바꿨습니다. 공구 방아쇠를 당기려면 집게로는 안 되고, 시뮬레이션 학습을 위해선 다섯보다 넷이 낫다는 판단이었습니다.
숫자 셋
- 7 → 13 — 이전 손과 새 손의 자유도
- 4 — 손가락 수 (엄지 자유도 4, 나머지 셋 각 3)
- 5 — 목표 공구 종류 (드릴·토크 드라이버·그라인더·네일건·용접 토치)
밈 형식 엔지니어: "새끼손가락 필요할까?"
🤔 엔지니어: (테이프로 묶고 하루 생활)
🩹 엔지니어: "…없어도 되네" ✋
지켜볼 지표 작업 성공률 공개 여부. 지금은 "초기 전이 결과가 유망하다"는 설명뿐입니다.
아직 모르는 것 가격과 출시 시점. 그리고 이 손이 2028년 현대차 공장 첫 투입분에 들어가는지.
다음에 볼 것 경쟁사 손과의 비교. 다른 회사들은 대부분 다섯 손가락을 고수하고 있어서, 어느 쪽이 공장에서 먼저 성과를 내는지가 관전 포인트입니다.
정직하게 세 가지
하나. 공개 영상 일부에 원격조작 표기가 있습니다. 모든 동작을 로봇이 스스로 한 건 아니에요.
둘. 회사는 작업 성공률 같은 벤치마크를 공개하지 않았습니다. 일부 국내 보도가 "인간급 정교함"이라고 썼는데, 그걸 뒷받침할 숫자는 아직 없습니다.
셋. 경쟁사와 자유도 숫자를 단순 비교하는 건 맞지 않습니다. 손가락 수와 구동 방식이 달라서 같은 자유도라도 할 수 있는 일이 다릅니다. 그리고 현대차·현대모비스는 이번 손과 관련된 당사자이지만, 저희는 특정 종목을 추천하지 않습니다.
구조를 보면 돈이 보입니다. 본 리포트는 투자 추천이 아닙니다. 넥서스알파랩이었습니다.
의견을 남겨주세요