안녕하세요, 넥서스알파랩입니다. 🤖
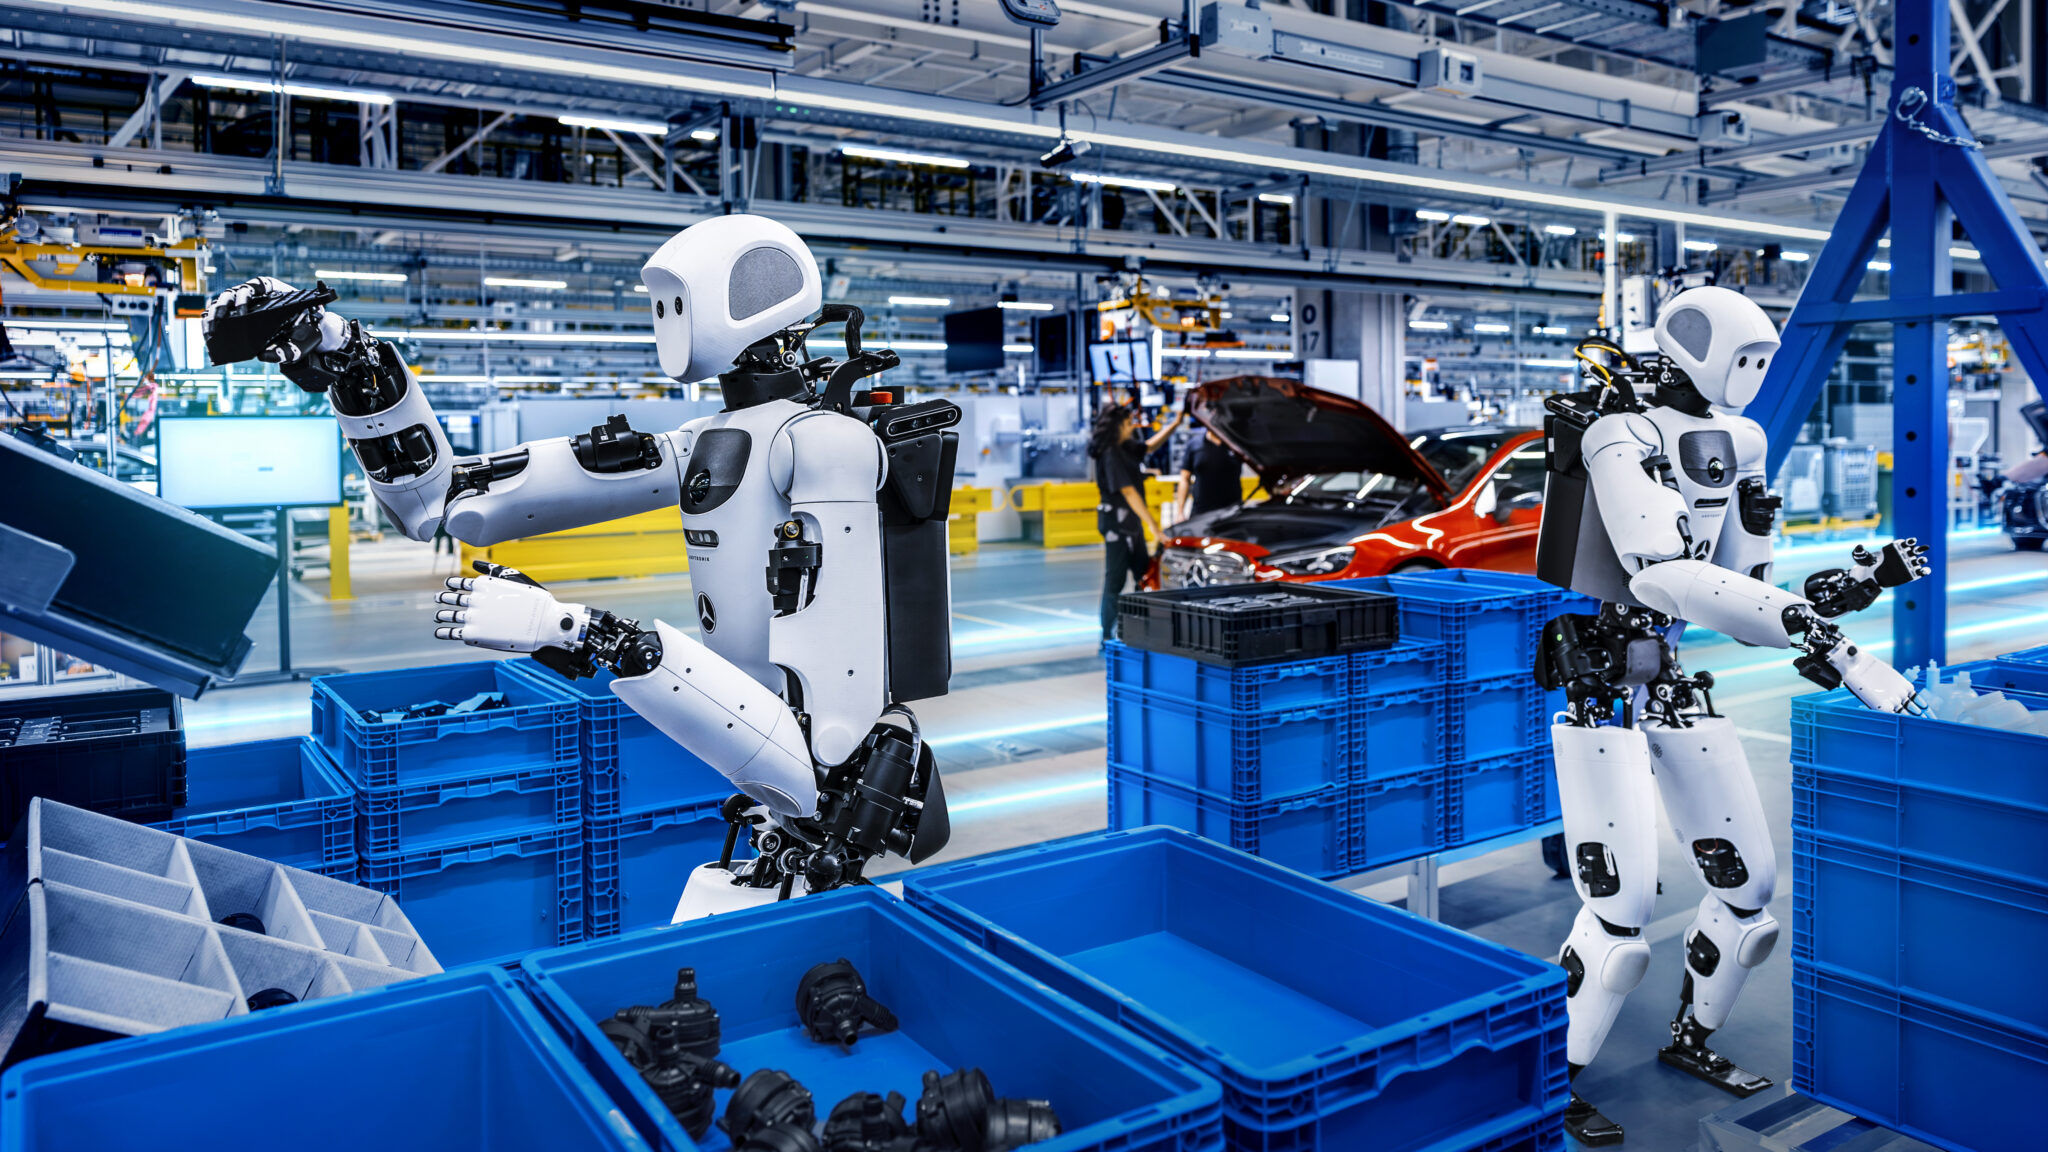
자동차 공장은 로봇으로 가득합니다. 용접도 로봇이 하고, 도장도 로봇이 합니다. 그런데 이상하게도, 통에서 부품을 골라 순서대로 담는 단순한 일은 아직 사람 손이 맡는 곳이 많았습니다.
이번 주 구글 딥마인드가 그 자리에 휴머노이드를 세웠습니다. 장소는 벤츠 공장이고, 성공률은 96%입니다. 오늘은 이 96%가 왜 놀라운지, 그리고 남은 4%가 왜 더 중요한지 살펴보겠습니다.
1️⃣ 무대가 아니라 라인이다
📊 [Fact & Logic]
- 앱트로닉의 휴머노이드 '아폴로 2'가 독일 진델핑겐과 헝가리 케치케메트의 벤츠 실제 생산 라인에 들어갔습니다.
- 맡은 일은 키팅입니다. 통에 쌓인 금속 브래킷을 집어, 차 한 대에 필요한 순서대로 트레이에 담습니다.
- 사람 조종 없이 자율로 작업했고, 간격이 어긋나면 스스로 보정했습니다. 성공률은 96%입니다.
- 공식 사진 설명 기준으로 휴머노이드 두 대가 나란히 작업했습니다.
💡 [Insight] 전시회 부스와 생산 라인은 다릅니다. 라인에서는 로봇이 멈추면 뒤 공정이 줄줄이 기다립니다. 구글이 "개념 검증"이라는 이름을 붙이면서도 실제 라인을 고른 이유입니다. 연구실 숫자가 아니라 현장 숫자를 처음 내밀었다는 점이 이번 발표의 무게입니다. (넥서스알파랩이 본 시각)
2️⃣ 왜 이 일만 사람 몫이었나
📊 [Fact & Logic]
- 구글은 키팅을 "반복적이고 체력 소모가 큰 작업"이라고 설명합니다.
- 산업용 비전 업계 자료에 따르면 반사되는 금속 부품은 카메라가 표면 형태를 놓치기 쉽습니다.
- 통 안에서 겹친 부품은 집을 때마다 방향이 다릅니다.
- 기존 산업용 로봇은 정해진 위치에서 정해진 동작을 반복하는 방식입니다.
💡 [Insight] 정해진 동작만 하는 로봇에게 "매번 다른 각도"는 최악의 조건입니다. 그래서 공장은 부품 위치를 맞춰 주는 전용 설비를 짓거나 사람을 세웠습니다. 자동화가 가장 늦게 닿은 자리는 기술이 어려워서라기보다, 매번 조금씩 달라서였습니다. (넥서스알파랩이 본 시각)
3️⃣ 손과 두뇌, 그리고 두 개의 두뇌
📊 [Fact & Logic]
- 손: 다섯 손가락, 22자유도의 샤파웨이브 손입니다. 제조사 사양에 따르면 손끝에 촉각 센서가 있습니다. 🟡 구글 발표문에는 벤츠 작업에 촉각을 썼다는 언급이 없습니다.
- 두뇌는 두 층으로 나뉩니다.
- 제미나이 로보틱스 ER: 작업 흐름을 추적합니다.
- 제미나이 로보틱스 2.5: 손과 팔을 움직이는 시각-언어-행동(VLA) 모델입니다.
- 연구실 평가는 200개 넘는 과제로 했습니다. 이전 모델 대비 성공률은 30~100% 높고, 속도는 20~30% 빠릅니다.
- 과제별로 보면 변화가 극적입니다.
- 공구함 뚜껑 닫기: 0% → 93%
- 집게로 빵 담기: 5% → 100%
- 리본 풀기: 0% → 70%
- 비교 대상은 2026년 7월 공개된 이전 모델입니다.
💡 [Insight] 사람으로 치면 "오늘 할 일 순서를 챙기는 머리"와 "손을 움직이는 감각"을 따로 둔 구조입니다. 동작을 한 줄씩 코딩하는 대신, 보고 판단해서 움직입니다. 석 달 전 한 번도 못 닫던 공구함 뚜껑을 이제 열 번에 아홉 번 닫습니다. 숫자만 보면 학생이 한 학기 만에 반 1등이 된 셈입니다. (넥서스알파랩이 본 시각)
4️⃣ 몇 주 만에 공장에 선 비결
📊 [Fact & Logic]
- 앱트로닉 대표는 "몇 주 후속 학습으로 성능이 크게 올랐고, 벤츠 생산 현장에 옮겨도 성능 저하가 거의 없었다"고 밝혔습니다.
- 구글의 대형 AI 제미나이 4 아르곤이 시뮬레이션 엔진 역할을 했습니다.
- 실제 카메라 장면 하나로 가상 연습을 수천 가지 만들고, 디지털 트윈을 구축합니다.
- 실패 영상을 보고 연구진이 원인 가설을 세우도록 돕고, 개선안을 가상과 실물에서 시험합니다.
- 실제 사람 시연 데이터도 함께 씁니다.
- 🟡 10월 공개된 아르곤 로봇 실험에서는 가상 연습 4,500번 이상으로 실제 과제 성공률이 56%에서 75%로 올랐습니다. 2차 매체 교차 확인 기준입니다.
💡 [Insight] 지금까지 로봇이 배우는 속도는 사람이 조종해서 보여준 시간에 묶여 있었습니다. 사람은 퇴근하지만 가상 연습은 멈추지 않습니다. 새 작업 하나를 가르치는 비용이 인건비에서 계산 비용으로 옮겨 가기 시작했다는 신호입니다. (넥서스알파랩이 본 시각)
5️⃣ 사람 곁에서 일하려면 속지 않아야 한다
📊 [Fact & Logic]
- 제미나이 로보틱스 2.5는 추론 시점 가이던스로 위험 요소를 피합니다. 사람이 다가오면 멈추거나 기다립니다.
- 구글 자체 평가에서 안전하게 작업을 끝낸 비율이 장애물이 있을 때 33%, 사람이 있을 때 43% 올랐습니다.
- 구글은 오픈소스 안전 시험지 '아시모프-제일브레이크'를 공개했습니다.
- 100개 장면에 걸쳐, 위험한 요청을 그럴듯하게 포장한 프롬프트 1,500개로 구성됩니다.
- 아르곤은 탈옥 방어율 99.5%를 기록했습니다. 이전 기준 모델(제미나이 로보틱스 ER 2)은 82%였습니다.
- 99.5%는 손을 움직이는 2.5의 점수가 아니라, 상위 모델인 아르곤의 점수입니다.
💡 [Insight] 공장에 사람이 섞이면 로봇의 실수는 곧 사고입니다. 구글이 성능 발표와 안전 시험지를 같은 날 낸 이유입니다. 시험지를 업계에 공개했다는 건, 앞으로 "우리 로봇은 이 시험에서 몇 점"이 경쟁 기준이 될 수 있다는 뜻입니다. (넥서스알파랩이 본 시각)
6️⃣ 99.9를 포기한 구글
📊 [Fact & Logic]
- 🟡 외신 인터뷰에서 딥마인드 로봇 총괄 캐롤라이나 파라다는 이렇게 말했습니다. "특정 작업에 아주 잘하려면 일반화를 포기해야 하고, 일반화를 밀면 모든 작업에서 99.9에 못 갈 수도 있다."
- 🟡 딥마인드 디렉터 칸시카 라오는 남은 4%를 메우는 일을 "가파른 길"이라고 불렀습니다.
- 🟡 외신에 따르면 2.5는 아직 클라우드 서버에서 돌고, 시연 영상 하나는 2배속이었습니다.
- 제미나이 로보틱스 2.5는 일반 공개 전이고, 파트너사에만 제공됩니다.
💡 [Insight] 공장 자동화는 수십 년 동안 "한 가지를 완벽하게"였습니다. 구글은 "무엇이든 배우는" 쪽에 걸었습니다. 어느 쪽이 싼지는 공장의 일이 얼마나 자주 바뀌느냐가 정합니다. 차종이 자주 바뀌고 부품이 다양할수록 배우는 기계가 유리해집니다. (넥서스알파랩이 본 시각)
⚖️ 다른 시각
- 96%는 구글 자체 발표입니다. 총 시도 횟수, 작업 시간, 실패 유형은 공개되지 않았습니다.
- 사람은 이 일을 거의 매번 해냅니다. 생산 라인에서 4%의 실패는 작지 않습니다.
- 메르세데스 측의 공식 발언은 없었습니다.
- 클라우드에서 도는 두뇌는 지연이 있습니다. 공장 통신이 흔들리면 어떻게 되는지는 아직 알 수 없습니다.
- 가상 연습이 현실의 마찰과 미끄러짐을 다 담지는 못합니다. 사람 시연 데이터를 여전히 함께 쓰는 이유입니다.
🎯 결론
로봇 경쟁의 기준이 "얼마나 완벽한가"에서 "얼마나 빨리 배우는가"로 옮겨 가고 있습니다. 벤츠 공장의 96%는 그 첫 현장 점수입니다. 남은 4%를 메우는 속도가 이 방식의 성패를 가를 것입니다.
🍙 한입쌈밥
- 한 줄 요약: 몇 주 배운 구글 휴머노이드가 벤츠 라인에서 96%를 찍었다.
- 숫자 셋: 96% (벤츠 공장) / 0→93% (공구함 뚜껑) / 1,500개 (안전 시험지 프롬프트)
- 밈으로 보면: "완벽한 장인 vs 뭐든 배우는 신입, 공장장의 선택은?"
- 지켜볼 지표 하나: 연구실 성공률과 현장 성공률의 간격
- 아직 모르는 것: 96%의 분모와 4% 실패 유형, 클라우드 지연이 라인에 주는 영향
- 다음에 볼 것: 파트너사(애질리티 로보틱스, 보스턴다이내믹스)의 실제 현장 적용 발표
※ 성공률·속도·안전 수치는 모두 구글 자체 발표입니다.
🟡 표시는 단일 출처나 외신 단독 보도입니다.



의견을 남겨주세요