안녕하세요, 넥서스알파랩입니다.
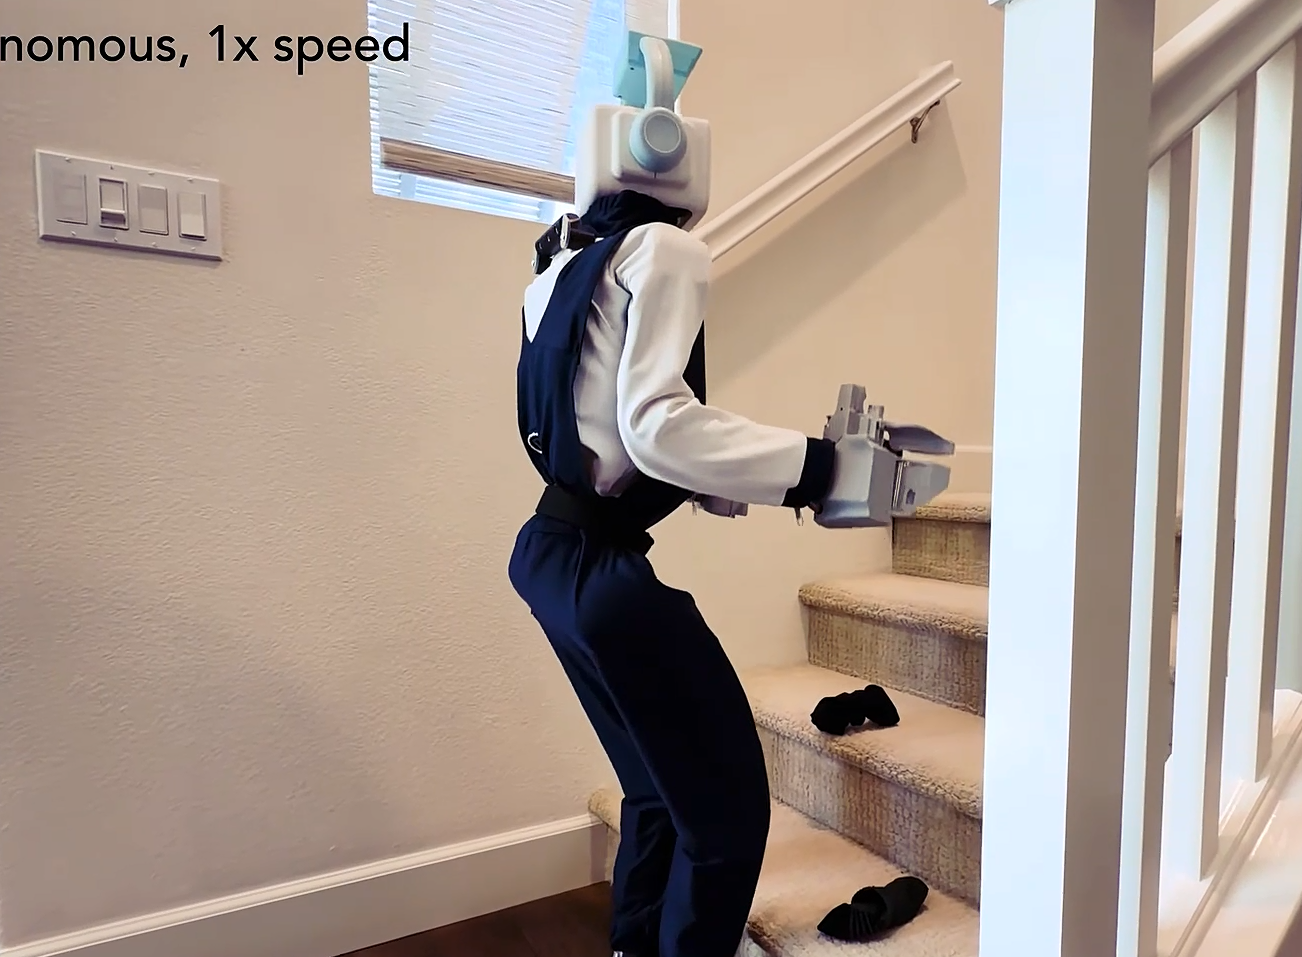
캘리포니아 스타트업 리워드 AI가 공개한 영상 속 휴머노이드는 픽업트럭에서 택배 상자를 꺼내 현관에 쌓고, 계단을 오르고, 바닥을 닦고, 냉장고에서 음료수를 꺼냅니다. 회사는 원격 조종도 빨리 감기도 없다고 말합니다. 놀라운 건 그다음입니다. 이 로봇은 로봇 데이터를 한 번도 본 적이 없습니다. 사람이 장갑을 끼고 평소처럼 일한 기록만으로 배웠습니다.
지금까지 로봇은 사람을 눈으로 보고 배웠습니다. 사람의 시범 영상을 보거나, 사람이 원격으로 로봇을 직접 조종해 데이터를 쌓았습니다. 리워드 AI는 사람의 손이 느낀 것을 기록해 가르친다고 말합니다. 오늘은 세 가지를 풀어 보겠습니다. 이 로봇은 무엇을 배웠을까요. 무엇은 배우지 않았을까요. 그리고 이 방식이 맞다면 로봇의 선생님은 누가 될까요.
1️⃣ 📦 시연 — 트럭에서 냉장고까지 여섯 장면
📊 [Fact & Logic]
- 리워드 AI 공식 유튜브 영상의 장면 순서는 다음과 같습니다. 🟡 영상 시청 기준 – 00:00 로봇이 픽업트럭 짐칸에 올라가 택배 상자를 집어 들고 내려와, 건물 입구까지 걸어가 가지런히 쌓습니다. – 00:27 실내 계단 앞에 놓인 소포를 두 손으로 들고 균형을 잡으며 계단을 오릅니다. – 00:41 매트 위를 이동하며 상체를 숙여 바닥을 닦습니다. – 00:50 생김새가 다른 로봇이 등장해 같은 실내 계단을 오릅니다. – 01:04 냉장고 문을 열고 안을 살핀 뒤 음료수 병을 꺼내고 문을 닫습니다.
- 외신 보도에 따르면 트럭 장면은 테슬라 사이버트럭이고, 아마존·월마트·DHL 상자를 각기 다른 각도로 놓고 시험했습니다.
- 회사 주장: 완전 자율, 1배속, 원격 조종 없음, 로봇 데이터 없음. 🟡 독립 검증 없음
💡 [Insight] 로봇 시연 영상은 이제 흔합니다. 이 영상에서 눈여겨볼 건 동작의 화려함이 아니라 동작의 종류입니다. 집기, 들기, 쌓기, 닦기, 당기기, 꺼내기. 집안과 현관에서 사람이 매일 하는 손일을 한 영상에 몰아넣었습니다. 그리고 다리가 다른 두 로봇이 같은 계단을 오르는 장면을 끼워 넣었습니다. 회사가 내세우는 "어떤 몸이든"을 보여 주려는 배치입니다. (넥서스알파랩이 본 시각)
2️⃣ 💪 공통점 — 전부 힘의 크기가 다른 일
📊 [Fact & Logic]
- 여섯 장면을 힘으로 나누면 이렇습니다. – 택배 상자: 꽉 쥐어 들어 올리기 – 계단 앞 소포: 찌그러지지 않게 살살 들기 – 바닥 닦기: 눌러서 문지르기 – 냉장고: 손잡이를 당기고, 병을 쥐고, 문을 밀어 닫기
- 각도가 제각각인 상자는 매번 쥐는 위치와 힘이 다릅니다. 회사는 로봇이 상자 위치와 방향에 맞춰 실시간으로 조정한다고 밝혔습니다. 🟡 회사 측
💡 [Insight] 카메라 영상으로 사람을 보고 배우는 로봇은 손 모양은 따라 할 수 있어도, 그 손이 얼마나 세게 쥐는지는 볼 수 없습니다. 같은 손 모양으로 상자도 들고 소포도 들지만, 힘은 전혀 다릅니다. 이 영상이 고른 장면들은 바로 그 보이지 않는 차이를 보여 주는 장면들입니다. (넥서스알파랩이 본 시각)
3️⃣ 🧤 장갑 — "옴니바디 핸드"가 기록하는 것
📊 [Fact & Logic]
- 리워드 AI는 2026년 9월 조작 모델 OM-1(옴니바디 모델 1)을 공개했습니다. OM-1은 로봇이 아니라 로봇 두뇌 모델입니다.
- 사람은 "옴니바디 핸드"라는 7자유도 장비를 손에 끼고 일합니다. 사람 손 관절을 그대로 따라 만들지 않고 기능 중심으로 설계했다고 밝혔습니다.
- 장갑이 함께 기록하는 것: – 고속 촉각 신호 – 근접 거리 – 손 안에서 찍는 카메라 영상 – 전자기 방식의 손 위치 추적 – 힘
- 전자기 센서를 더해 빠른 동작에서 평균 오차를 60% 줄였다고 밝혔습니다. 🟡 회사 측
- 새 작업은 사람 시범 30분 미만으로 배운다고 주장합니다. 🟡 회사 측
- 9월 공개 영상에서는 로봇 팔로 휴대폰 포장, 빨래 개기, 칵테일 만들기, 랜선 뽑기를 보여 줬습니다.
- 이 방식은 스탠퍼드의 사람 손 동작 기록 연구 "덱스캡"에서 이어졌다고 보도됐습니다. 🟡
💡 [Insight] 장갑이 기록하는 다섯 가지 중 네 가지는 카메라로 찍을 수 없는 정보입니다. 지금까지 로봇 학습의 병목은 "데이터가 부족하다"였습니다. 리워드 AI의 주장은 데이터의 양보다 데이터의 종류가 문제였다는 쪽에 가깝습니다. 많이 보는 것보다 한 번 느끼는 것이 낫다는 베팅입니다. (넥서스알파랩이 본 시각)
4️⃣ ✋ 학설 — 베른슈타인의 자유도 문제
📊 [Fact & Logic]
- 소련 생리학자 니콜라이 베른슈타인은 1967년 영어판 『운동의 협응과 조절』에서 이런 문제를 정리했습니다. – 사람 몸은 관절과 근육이 너무 많아서, 뇌가 하나하나를 따로 조절할 수 없다. – 그래서 뇌는 여러 관절을 한 덩어리로 묶어 움직인다.
- 쉽게 말하면, 컵을 잡을 때 손가락 관절을 하나씩 생각하는 사람은 없습니다. 손은 "잡기"라는 덩어리 하나로 움직입니다.
💡 [Insight] 로봇에 대입하면 이렇습니다. 리워드 AI의 장갑은 사람 손 관절을 전부 복사하지 않고 7가지 움직임만 기록합니다. 베른슈타인이 말한 "덩어리"를 기록하는 셈입니다. 대신 그 덩어리가 얼마나 세게, 무엇에 닿으며 움직였는지를 함께 담습니다. 관절 수가 다른 로봇 손에도 옮겨 넣을 수 있다는 주장은 이 설계에서 나옵니다. (넥서스알파랩이 본 시각)
5️⃣ 🔄 뒷장 — 손은 사람이, 다리는 시뮬레이션이 가르쳤다
📊 [Fact & Logic]
- 회사 설명에 따르면 사람 장갑 데이터로 배운 것은 **조작(손)**입니다.
- 걷기, 계단 오르기, 균형 잡기 같은 저수준 동작은 로봇 몸마다 시뮬레이션 강화학습으로 따로 만든 제어기가 맡습니다.
- 영상 속 로봇 몸이 어느 회사 제품인지는 공개되지 않았습니다.
- 성공률, 논문, 공개 모델, 공개 데이터는 아직 없습니다. 여러 매체가 "회사 자체 시연이며 독립 신뢰성 검증이 없다"고 지적했습니다.
💡 [Insight] 영상에서 가장 눈길을 끄는 장면은 생김새가 다른 두 로봇이 같은 계단을 오르는 00:50입니다. 그런데 이 장면은 사람 장갑과 직접 관계가 없습니다. 다리는 몸마다 시뮬레이션에서 따로 배웠기 때문입니다. 손은 한 선생님에게, 다리는 몸마다 따로. 그리고 베른슈타인의 "덩어리"는 사람 몸에 맞춰진 덩어리입니다. 사람 손으로 배운 힘 조절이 손 모양도 모터도 다른 로봇에 그대로 맞는지는, 성공률이 공개되기 전까지 알 수 없습니다. (넥서스알파랩이 본 시각)
6️⃣ 🏭 노동의 미래 — 로봇의 선생님은 누가 되나
📊 [Fact & Logic]
- 지금 로봇 학습 데이터를 모으는 방식은 크게 세 갈래입니다. (최근 넥서스알파랩 분석 기준) – 원격 조종: 사람이 로봇을 직접 조종해 데이터를 쌓는 방식. 중국에는 지방정부 지원 휴머노이드 훈련 센터가 90곳 이상 있습니다. – 시뮬레이션: 사람 시범 없이 가상 공간에서 로봇이 스스로 연습하는 방식. – 사람 기록: 사람이 장비를 끼고 평소처럼 일하며 남긴 기록으로 가르치는 방식. 리워드 AI가 여기 해당합니다.
💡 [Insight] 리워드 AI의 방식이 맞다면, 로봇 데이터를 모으는 데 로봇이 필요 없어집니다. 로봇의 선생님은 원격 조종사가 아니라 장갑을 낀 현장 노동자가 됩니다. 택배 기사가 장갑을 끼고 하루 일하면, 그 하루가 로봇의 교과서가 됩니다. 여기에는 두 얼굴이 있습니다. 숙련된 손이 데이터로서 새로운 값을 얻는 길이 열리기도 하고, 노동자가 자기 일을 대신할 로봇의 교재를 직접 만드는 구조가 되기도 합니다. 그 손의 기록이 누구 것인지, 누가 값을 받는지는 아직 아무도 정하지 않았습니다. (넥서스알파랩이 본 시각)
🧭 지금 어디까지 왔나
- 시작됐다: 장갑으로 로봇 손을 가르치는 시연 (9월 로봇 팔, 10월 휴머노이드)
- 설계 단계: 한 두뇌를 여러 로봇 몸에 넣는 것 (회사의 "어떤 몸이든" 주장)
- 아직 아니다: 성공률이 검증된 현장 배치
⚖️ 다른 시각
- 모든 핵심 수치(원격 조종 없음, 1배속, 30분 학습, 오차 60% 감소)는 회사 측 주장입니다. 논문, 공개 모델, 공개 데이터가 없습니다.
- 시연 영상은 성공한 장면만 보여 줍니다. 몇 번 시도해서 몇 번 성공했는지가 빠져 있습니다.
- 장갑 데이터가 정말 영상 데이터보다 나은지는, 같은 조건에서 비교한 결과가 공개돼야 판단할 수 있습니다.
- 사람 데이터만으로 배우는 방식은 사람보다 잘할 수 없다는 한계가 있다는 반론도 있습니다. 사람 시범 없이 시뮬레이션으로 연습해 사람보다 빨라진 사례도 있습니다.
- 베른슈타인의 이론은 사람의 운동 제어 이론입니다. 기계에 그대로 적용된다는 증거는 아닙니다.
🎯 결론
상자를 꽉 쥐고 소포를 살살 든 건 로봇이지만, 그 힘의 차이를 가르친 건 장갑을 낀 사람 손입니다. 로봇이 사람을 눈으로 보고 배우던 시대에서, 사람의 손이 느낀 것을 배우는 시대로 넘어가는 신호일 수 있습니다.
로봇 시연을 보시면 그 로봇의 선생님이 누구의 손이었는지 확인해 보세요. 그 손이 여러분 손일 수도 있습니다.
🍙 한입쌈밥
- 한 줄 요약: 리워드 AI 휴머노이드는 로봇 데이터 없이 사람 장갑 기록으로 손을 배웠지만, 다리는 시뮬레이션에서 따로 배웠습니다.
- 숫자 셋: 0개(로봇 데이터) / 30분(새 작업 학습에 필요한 사람 시범, 회사 주장) / 7가지(장갑이 기록하는 움직임)
- 밈으로 보면: "선생님은 장갑, 학생은 로봇, 성적표는 비공개"
- 지켜볼 지표 하나: 리워드 AI가 성공률이나 논문을 공개하는지
- 아직 모르는 것: 영상 속 로봇 몸의 제조사, 성공률, 장갑 데이터를 누가 어떻게 모으는지
- 다음에 볼 것: 장갑 데이터가 실제 물류·택배 현장에서 수집되기 시작하는지
본 콘텐츠는 투자 추천이 아닙니다. 모든 투자 판단과 책임은 본인에게 있습니다.

의견을 남겨주세요