안녕하세요, 넥서스알파랩입니다.
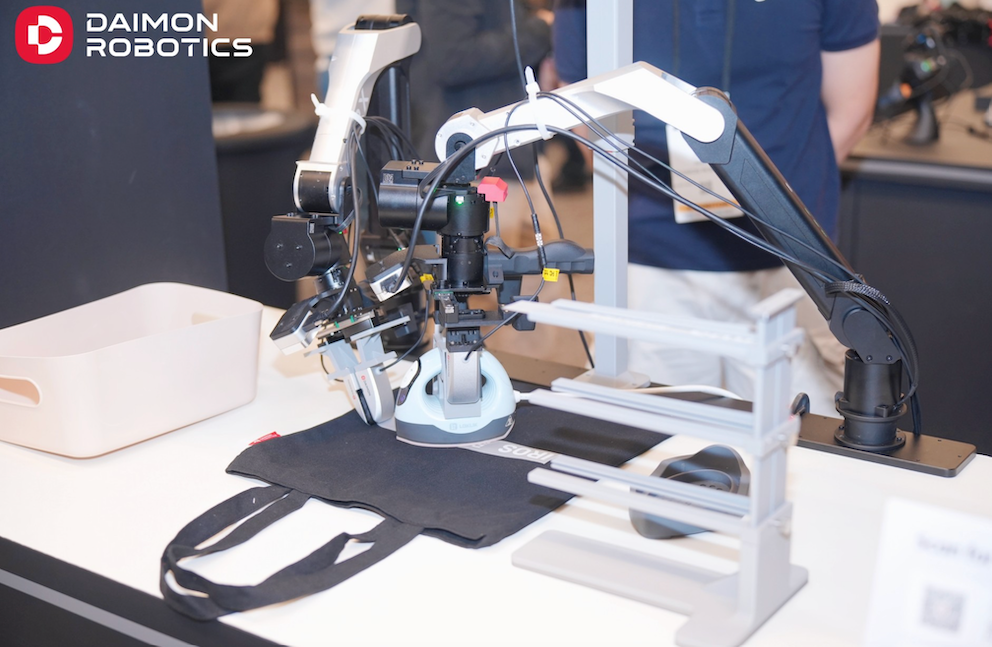
중국 다이몬 로보틱스의 로봇 손 영상을 보면, 사람이 옆에서 로봇을 툭툭 미는 와중에도 시험관을 놓치지 않습니다. 시험관이 손안에서 빠져나가려는 순간 쥔 힘을 고쳐 제자리로 돌아옵니다. 그런데 이 순간을 알아챈 건 로봇의 눈이 아니라 손끝이었습니다.
오늘은 이 손끝에 무엇이 들어 있는지, 왜 촉감을 굳이 '사진'으로 바꾸는지, 그리고 그 촉감 데이터가 어디서 오는지를 구조로 짚어 봅니다. 결론부터 말하면, 로봇 두뇌의 비용이 '계산'에서 '사람 노동'으로 옮겨 가는 장면입니다.
━━━━━━━━━━━━━━━━
1️⃣ 손끝 카메라: 촉감을 사진으로 바꾸다
📊 [Fact & Logic]
- 다이몬의 센서는 손끝에 말랑한 막과 내부 카메라를 넣은 구조입니다. 막이 물건에 눌리면 카메라가 그 변형된 모양을 촬영합니다.
- 해상도는 110,592 화소(384×288)입니다. 이는 감지 소자 수가 아니라 카메라 화소 수입니다.
- 시연 영상: 톱니바퀴 맞물려 끼우기 → 사람이 미는 방해 속 시험관 쥐고 옮기기 → 흰 블록 쌓기.
- 시험관이 미끄러지는 순간은 바깥 카메라로는 손에 가려 보이지 않지만, 손끝 사진에는 막의 변형으로 찍힙니다.
💡 [Insight] 촉감을 숫자 몇 개의 압력값이 아니라 '이미지'로 받는다는 점이 핵심입니다. 압력이 얼마인지뿐 아니라 어느 방향으로 밀리고 있는지, 물건 모양이 어떤지까지 한 장의 사진에 담깁니다. 로봇 입장에서는 손끝에 작은 눈이 하나 더 생긴 셈입니다. (넥서스알파랩이 본 시각)
━━━━━━━━━━━━━━━━
2️⃣ 몰리뉴 문제: 손이 아는 것을 눈이 알아볼까
📊 [Fact & Logic]
- 1688년 아일랜드 학자 윌리엄 몰리뉴가 철학자 존 로크에게 질문을 보냈습니다. 태어날 때부터 앞을 못 봐 손으로만 공과 상자를 구별하던 사람이 눈을 뜨면, 보기만 해도 둘을 알아볼 수 있을까?
- 2011년 연구진(Held 외)이 수술로 시력을 얻은 환자들을 실험했습니다. 시력을 얻은 직후에는 손으로 익힌 물체를 눈으로 알아보지 못했습니다.
- 그러나 며칠 안에 빠르게 연결을 배웠습니다.
💡 [Insight] 지금의 로봇 두뇌는 인터넷 사진 수십억 장으로 '눈'만 먼저 배운 상태입니다. 여기에 촉각 신호를 그냥 붙이면, 막 눈을 뜬 환자처럼 처음엔 읽지 못합니다. 다이몬의 답은 실험 결과의 두 요소와 정확히 대응합니다. 하나는 촉감을 두뇌가 이미 아는 형식(사진)으로 번역하는 것, 다른 하나는 눈과 손이 같은 순간을 함께 겪은 기록을 쌓는 것입니다. (넥서스알파랩이 본 시각)
━━━━━━━━━━━━━━━━
3️⃣ 뒷장: 로봇에게는 '수십 년의 손'이 없다
📊 [Fact & Logic]
- 환자들이 며칠 만에 배운 전제는 수십 년 동안 손으로 만져 온 경험이었습니다.
- 로봇에게는 그 경험이 없고, 인터넷에도 촉감 기록은 거의 없습니다.
- 중국 후난성 천저우에서는 '체화 데이터 수집점'이 운영됩니다. 수집 장비 1,000세트, 주민이 장비와 교육을 받아 집에서 데이터를 수집하며, 완전 가동 시 연 100만 시간이 목표입니다(2026년 6월 보도).
- 산술: 100만 시간 ÷ 1,000세트 = 세트당 연 1,000시간, 하루 약 3~4시간.
💡 [Insight] 사진은 수십 년간 인터넷에 공짜로 쌓였지만, 촉감은 사람 손으로 한 시간씩 새로 만들어야 합니다. 로봇이 가장 늦게 배우는 감각이 가장 비싼 데이터가 되는 이유입니다. (넥서스알파랩이 본 시각)
━━━━━━━━━━━━━━━━
4️⃣ 비용 구조의 이동: 계산에서 노동으로
📊 [Fact & Logic]
- 시각 학습: 데이터는 이미 존재 → 비용의 중심은 연산(칩·전력)
- 촉각 학습: 데이터가 존재하지 않음 → 데이터 자체를 생산해야 함 → 생산자는 사람
- 세트당 연 1,000시간의 사람 노동이 로봇 감각의 원가에 들어갑니다.
💡 [Insight] 에이아이 경쟁에서 지금까지는 "누가 더 많은 칩을 가졌나"가 질문이었습니다. 손의 영역으로 넘어오면 질문이 "누가 더 많은 사람 시간을 모을 수 있나"로 바뀝니다. 장비를 대량으로 깔고 가정 단위로 수집하는 구조는, 인건비와 조직 동원력이 경쟁 조건이 된다는 신호입니다. (넥서스알파랩이 본 시각)
━━━━━━━━━━━━━━━━
🧭 지금 어디까지 왔나
- 이미 현실: 손끝 카메라 센서는 제품으로 판매 중이며, 천저우 가정 수집은 가동 중입니다.
- 목표 단계: 연 100만 시간은 목표치입니다.
- 아직 미확인: 모은 기록이 로봇 성능을 얼마나 올렸는지는 공개된 수치가 없습니다.
━━━━━━━━━━━━━━━━
⚖️ 다른 시각
- 11만이라는 숫자는 감지 소자 수가 아니라 카메라 화소 수입니다. 해상도가 곧 촉각 정밀도를 뜻하지는 않습니다.
- 시연과 수치는 회사 측 발표입니다. 일부 해외 기사는 회사 후원 콘텐츠입니다.
- 수집원 보수는 공개되지 않았습니다.
- 고객사 명단, 시장 점유율, 출하량 등 일부 매체에 돈 주장은 확인되지 않아 이번 리포트에서 제외했습니다.
- 몰리뉴 문제는 사람의 지각에 대한 질문이며, 기계에 그대로 맞는다는 증거는 아닙니다. 이번 리포트에서는 구조를 설명하는 틀로만 썼습니다.
━━━━━━━━━━━━━━━━
🎯 결론
미끄러지는 시험관을 다시 잡은 건 로봇 손이지만, 그 감각은 누군가의 집에서 시간 단위로 만들어진 겁니다. 로봇 손 뉴스를 보시면, 그 손이 배운 촉감이 몇 시간이고, 누구의 집에서 왔는지 보십시오.
━━━━━━━━━━━━━━━━
🍙 한입쌈밥
- 한 줄 요약: 다이몬은 로봇 손끝에 카메라를 넣어 촉감을 사진으로 바꿨다.
- 핵심 숫자: 110,592 화소 / 장비 1,000세트 / 목표 연 100만 시간
- 핵심 학설: 몰리뉴 문제 — 손이 아는 것은 눈으로 저절로 옮겨지지 않는다
- 뒷장: 인터넷에 사진은 있어도 촉감은 없다, 그래서 사람이 만든다
- 구조 변화: 로봇 두뇌 비용이 계산에서 사람 노동으로
- 체크포인트: 수집 데이터가 성능을 얼마나 올렸는지 수치가 나오는가
━━━━━━━━━━━━━━━━
⚠️ 본 리포트는 정보 제공 목적이며 투자 추천이 아닙니다. 투자 판단과 책임은 본인에게 있습니다.
의견을 남겨주세요