안녕하세요. 넥서스알파랩 리포트입니다.
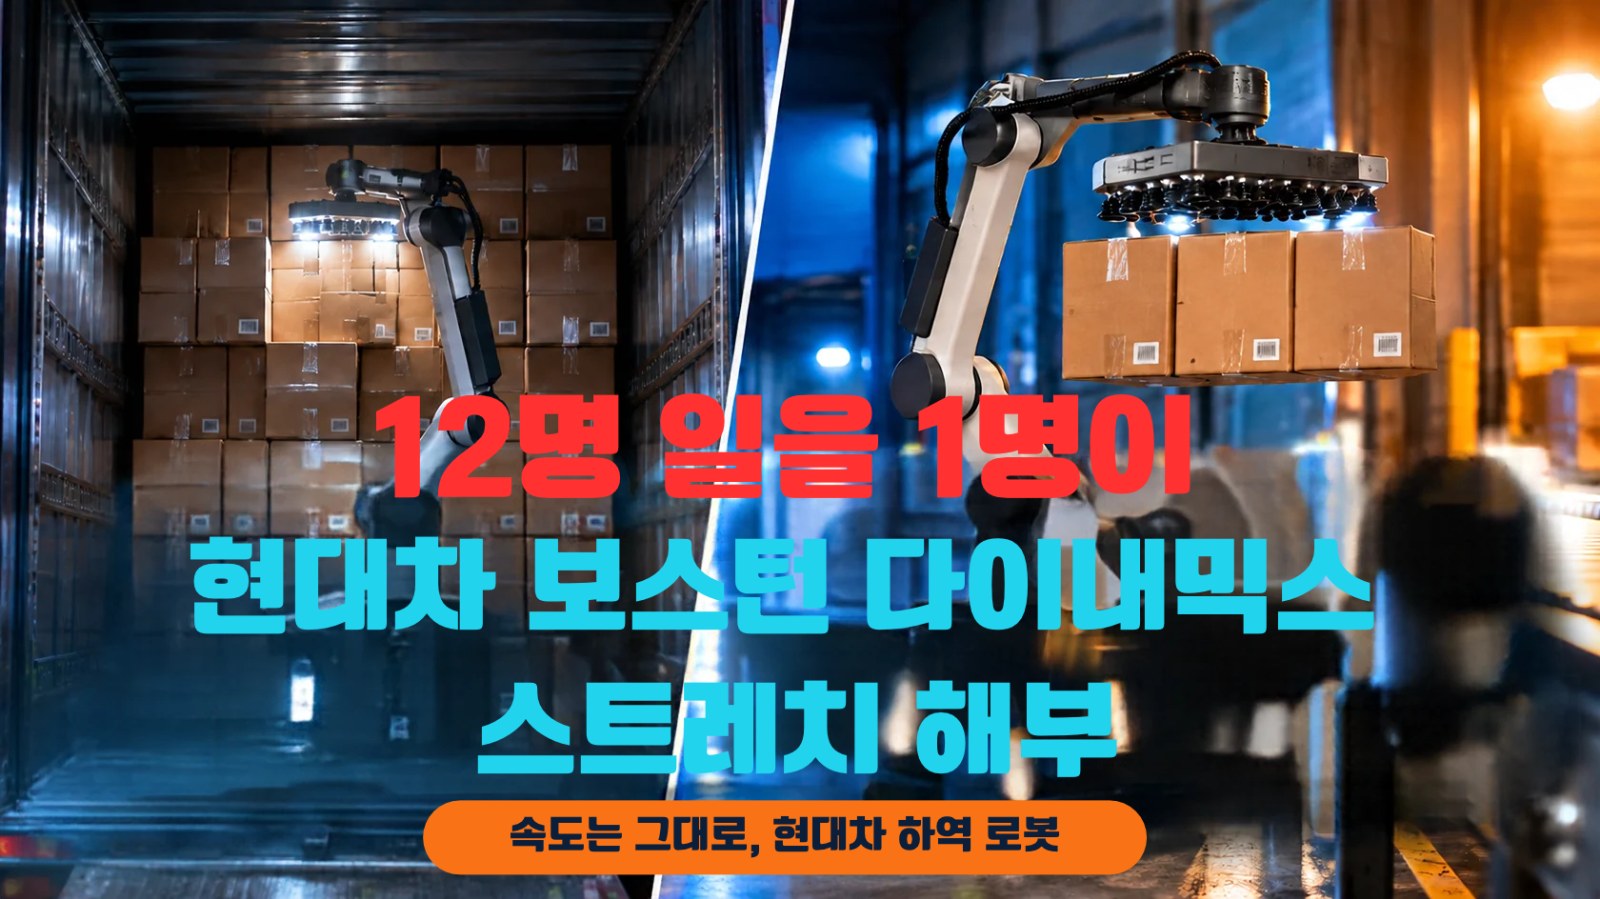
보스턴 다이내믹스가 11월 3일 트레일러 하역 로봇 스트레치의 2세대를 발표했습니다. 현대차그룹이 100% 보유한 이 회사에서, 휴머노이드 아틀라스보다 먼저 고객 현장에 들어가 돈을 받고 일하는 로봇이 스트레치입니다.
이번 발표에서 눈에 띄는 것은 바꾸지 않은 숫자입니다. 최고 속도는 그대로 두고, 고장 날 자리를 걷어냈습니다. 오늘은 트레일러 안의 상자 하나가 컨베이어에 오르기까지를 따라가며 스트레치의 기술을 단계별로 보고, 하역 로봇을 평가하는 기준을 정리합니다.
오늘의 목차
1️⃣ 스트레치는 어떤 로봇인가
2️⃣ 손: 흡착컵마다 따로 움직이는 그리퍼
3️⃣ 눈: 상자를 미리 입력하지 않는 인식
4️⃣ 2세대가 고친 것: 멈춘 시간
5️⃣ 경쟁 로봇과 아직 공개되지 않은 숫자
1️⃣ 스트레치는 어떤 로봇인가
📊 [Fact & Logic]
▸ 분류: 자율 이동 받침 위에 로봇 팔을 얹은 "자율 이동 매니퓰레이터(AMM)"입니다. 팔이 없는 운반 로봇(AMR)과 구분됩니다. ▸ 작업 환경: 트레일러 안에 상자가 팔레트 없이 바닥부터 천장까지 쌓인 "플로어 로딩" 화물을 내립니다. 쌓인 모양은 차량마다 다르고 운송 중 무너지기도 합니다. ▸ 기본 제원(1세대 규격): 받침은 팔레트 한 장 크기(약 1m × 1.2m), 무게 약 1,300kg, 관절 7개짜리 팔, 위로 3.2m까지 닿음. 상자는 한 변 15~91cm, 23kg까지. 2세대 규격표는 아직 공개되지 않았습니다. ▸ 이동: 바퀴마다 굴리기와 방향 전환을 함께 하는 "스워브 드라이브"로 좁은 트레일러 안에서 앞뒤·좌우로 움직입니다. 전원선과 공기 호스 없이 배터리와 진공 펌프를 싣고 다닙니다. ▸ 속도: 2세대 최대 시간당 1,000상자. 1세대 규격은 600~800상자였습니다. 1,000상자는 여러 상자를 한 번에 집을 수 있을 때의 최고치이고, 상자가 무겁거나 흐트러져 있으면 내려갑니다. ▸ 역할의 끝: 상자를 컨베이어에 올리는 데서 끝납니다. 팔레트에 쌓는 일은 하지 않습니다.
💡 [Insight]
휴머노이드는 관절이 수십 개라 관절 부품과 두뇌가 승부처입니다. 하역 로봇은 팔 하나에 할 일 하나입니다. 그래서 평가 기준이 다릅니다. 무엇으로 집는가(그리퍼), 무엇으로 보는가(인식), 얼마나 안 멈추는가(가동 시간)입니다. (넥서스알파랩이 본 시각)
2️⃣ 손: 흡착컵마다 따로 움직이는 그리퍼
📊 [Fact & Logic]
▸ 트레일러 안 상자들은 빈틈없이 붙어 있어 옆면을 잡을 공간이 없습니다. 그래서 스트레치는 손가락 대신 앞면에 흡착컵을 대고 진공으로 빨아 붙입니다. ▸ 핵심은 컵마다 밸브와 센서가 따로 있다는 점입니다. 상자에 닿지 않은 컵이 열려 있으면 공기가 새서 전체 흡착력이 떨어집니다. 스트레치는 제대로 붙은 컵만 밸브를 엽니다. (회사 물류 총괄 인터뷰) ▸ 멀티픽: 2023년 소프트웨어 갱신으로 들어온 기능입니다. 상자 크기와 앞면이 나란한 정도를 보고 한 번에 최대 4개까지 집습니다. 큰 상자는 컵 전체가 필요해 1개만 집습니다. ▸ 싱귤레이션: 상자마다 담당 컵을 기억했다가 그 컵만 꺼서 한 개씩 간격을 두고 내려놓습니다. 뒤쪽 스캐너가 바코드를 읽기 좋게 하기 위해서입니다. ▸ 특허에 적힌 구조: 컵마다 밸브 두 단(공기를 빨아들이는 밸브와 그 밸브를 여닫는 제어 밸브)과 압력 센서를 두고, 압력이 기준에 못 미치는 컵은 닫습니다. 손목의 힘 센서로 상자가 당기는 힘을 재서, 흡착에 여유가 있으면 팔을 빠르게, 부족하면 느리게 움직입니다. ▸ 2세대에서 회사가 밝힌 변경은 새 밸브와 더 정밀한 센서입니다. 특허 설계가 2세대에 어디까지 적용됐는지는 공개되지 않았습니다.
💡 [Insight]
하역 로봇의 "액추에이터"는 팔 관절이 아니라 팔 끝에 있습니다. 컵 하나하나를 따로 제어하기 때문에 여러 상자를 한 번에 집고, 하나씩 내려놓고, 덜 붙은 상자는 들기 전에 걸러냅니다. 스트레치의 특허가 팔이 아닌 그리퍼에 걸려 있는 것도 같은 이유로 읽힙니다. (출처를 바탕으로 한 추론)
3️⃣ 눈: 상자를 미리 입력하지 않는 인식
📊 [Fact & Logic]
▸ 카메라와 깊이 센서로 상자의 위치·크기·기울기를 읽습니다. 어두운 트레일러 안에서는 기체 조명을 켭니다. ▸ 상자 규격을 미리 입력하지 않습니다. 사전 학습된 인식 모델이 첫날부터 대부분의 상자를 구분합니다. 무늬 없는 상자와 인쇄가 화려한 상자를 모두 읽고, 떨어진 상자는 스스로 찾아 다시 집습니다. ▸ 온디바이스: 회사 자료에는 “Stretch makes all decisions in real time”이라고 적혀 있습니다. 계산은 로봇 안 컴퓨터에서 끝나고, 2세대는 이 컴퓨터를 새로 설계했습니다. ▸ 로봇이 읽는 것은 상자의 모양까지입니다. 어떤 상품인지는 뒤쪽 스캔 터널(여러 방향 카메라로 바코드를 읽는 통로)이 구분합니다. 갭 물류센터에서는 라벨을 찾아 스캐너 방향으로 상자를 돌려 놓는 "라벨 센스" 기능을 씁니다. ▸ 현장 영상이 회사 서버로 전송되는지, 소프트웨어 갱신이 어떤 경로로 들어오는지는 공개되지 않았습니다.
💡 [Insight]
철제 트레일러 안은 통신이 불안정하고, 몇 초에 한 번씩 상자를 집는 작업에서 서버 응답을 기다릴 수 없습니다. 계산을 로봇 안에 두는 구조는 이 환경에서 나온 선택입니다. 같은 주에 나온 아마존 링 드론은 무게 때문에 정반대로 계산을 클라우드로 뺐습니다. 일하는 장소와 몸의 무게가 두뇌의 위치를 정합니다. (출처를 바탕으로 한 추론)
4️⃣ 2세대가 고친 것: 멈춘 시간
📊 [Fact & Logic]
▸ 1세대는 현장에서 10만 시간 넘게 가동하며 수천만 상자를 내렸습니다. 회사는 이 기록에서 로봇이 멈춘 원인을 추렸습니다. ▸ 배선: 관절이 움직일 때마다 구부러지던 전선이 닳아 간헐적인 전기 고장을 냈습니다. 2세대는 내부 배선의 81%, 약 800m를 없앴습니다. 배선 묶음은 현대차의 자동차 부품망을 통해 조달했고, 커넥터는 자동차 등급입니다. ▸ 관절: 회전 끝에서 걸리던 한계를 없애 360도 넘게 연속으로 돌게 했습니다. ▸ 비상정지 버튼: 떨어지는 상자가 버튼을 눌러 로봇이 서는 일이 있었습니다. 버튼을 낮추고 안쪽으로 넣었고, 외장 소재도 바꿨습니다. ▸ 정비: 바퀴 구동부 교체가 하루에서 약 1시간으로 줄었습니다. 부품을 통째로 빼고 꽂는 모듈 방식으로 바꾸고, 자체 진단 기능을 넣어 고객 정비팀이 일상 정비를 맡습니다. ▸ 충전: 90%까지 1시간 45분(1세대)에서 약 75분으로 줄었습니다. 배터리로 2교대를 버팁니다. ▸ 소프트웨어: 약 한 달 간격으로 전체 로봇에 배포됩니다. 최근 한 차례 갱신으로 현장 하역 속도가 24% 올랐습니다. 기존 고객 현장에는 2주 안에 2세대가 투입됩니다. ▸ 회사 물류 총괄 브라이언 도널리: 로봇이 멈춘 한 시간은 도크에 일이 쌓이는 한 시간이다.
💡 [Insight]
계산해 보면 이유가 보입니다. 시간당 1,000상자 로봇이 하루 16시간 중 4시간을 멈추면 12,000상자, 800상자 로봇이 멈추지 않으면 12,800상자입니다. 느린 로봇이 더 많이 내립니다. (설명용 계산이며 실제 고장 시간 자료는 아닙니다) 최고 속도가 이미 경쟁사와 같은 숫자에 모인 상황에서, 보스턴 다이내믹스는 다음 비교 기준을 가동 시간으로 잡았습니다. (출처를 바탕으로 한 추론)
5️⃣ 경쟁 로봇과 아직 공개되지 않은 숫자
📊 [Fact & Logic]
▸ 효과 사례: 갭의 테네시 물류센터는 하루 1만 상자를 받는 데 예전에는 12~15명이 필요했고, 지금은 1~2명이 처리합니다. (보스턴 다이내믹스 고객 사례집) 디에이치엘은 스트레치가 시간당 700상자를 내리며, 사람은 처음 한 시간은 더 빠를 수 있어도 두 시간이 지나면 같은 속도를 유지하지 못한다고 설명했습니다. ▸ 디에이치엘: 2025년 6월 기준 3개국에서 10대 운영, 2030년까지 1,000대 이상 추가 도입 양해각서. 하역은 디에이치엘 인력 투입의 10% 이상, 다음 확장 대상인 케이스 피킹은 15%입니다. ▸ 경쟁 방식 세 가지 · 이동형: 스트레치. 중국 XYZ 로보틱스 "로키원"은 30kg까지 들고, 하역 로봇·바코드 스캐너·팔레트 적재 로봇(별도 기체)을 한 묶음으로 공급합니다. 공개된 현장 속도는 시간당 300~650상자(가구·가전 등 무거운 화물). 유피에스는 피클 로봇 약 400대를 약 1억 2천만 달러(약 1,591억 원)에 구매한 것으로 보도됐습니다. · 컨베이어 부착형: 무진 "트럭봇". 늘어나는 컨베이어 끝에 팔을 붙여 약 16m까지 들어가며, 최고 속도 시간당 1,000상자를 내세웁니다. · 도크 고정형: 하니웰, 한 상자 34kg까지. ▸ 공개되지 않은 것: 가동률과 평균 고장 간격(어느 회사도 미공개), 스트레치 가격과 누적 보급 대수, 관절 감속기의 방식과 제조사, 현장 데이터의 외부 전송 여부. ▸ 감속기는 모터의 빠른 회전을 느리고 힘센 회전으로 바꾸는 관절 부품입니다. 1세대가 네 발 로봇 스팟과 같은 모터·기어박스를 썼다는 2021년 엔지니어 발언까지만 확인되며, 하모닉 방식인지 여부와 제조사는 밝혀지지 않았습니다. 롤러스크류(직선 구동 부품) 사용 근거는 찾지 못했습니다.
💡 [Insight]
경쟁 구도는 분명합니다. 가볍고 물량이 많은 화물을 빨리 내리는 쪽은 스트레치, 무겁고 섞인 화물을 끝까지 처리하는 쪽은 XYZ 같은 경쟁 제품입니다. 그리고 이 시장의 성적표가 될 가동률은 아무도 내놓지 않았습니다. 스트레치는 "수리 1시간"이라는 설계 숫자를 먼저 냈을 뿐, 그 결과는 아직 보이지 않습니다. (넥서스알파랩이 본 시각)
⚖️ 다른 시각
▸ 속도가 여전히 중요하다는 시각: 무진은 같은 1,000상자를 내세우고, 기존 컨베이어를 그대로 쓰는 구조로 설치 부담을 낮췄습니다. 고정형에 가까울수록 고장 요인 자체가 적다는 반론도 가능합니다. ▸ 한 묶음 공급이 낫다는 시각: XYZ처럼 하역부터 스캔·적재까지 한 회사가 공급하면 연동이 쉽습니다. 스트레치를 쓰는 창고는 스캐너와 적재를 따로 갖춰야 합니다. ▸ 휴머노이드면 다 된다는 시각: 같은 회사의 아틀라스는 하역과 적재를 한 몸으로 할 수 있는 형태입니다. 다만 아틀라스의 현대차 공장 투입은 2028년 계획이고, 스트레치는 2022년부터 고객에게 공급됐습니다. 한 가지 일에 맞춘 장비가 먼저 현장에 들어간 사례입니다.
🎯 결론
스트레치 2세대는 빨라진 로봇이 아니라 덜 멈추게 만든 로봇입니다. 흡착컵마다 따로 제어하는 그리퍼와 로봇 안에서 끝나는 인식은 1세대부터 이어졌고, 2세대는 10만 시간의 현장 기록에서 찾은 고장 원인(배선, 관절 한계, 비상정지 버튼, 정비 시간)을 걷어냈습니다. 하역 로봇의 생산성은 최고 속도보다 멈추지 않고 돌아간 시간에서 결정됩니다. 다음에 확인할 숫자는 하나, 스트레치의 가동률입니다.
🍙 한입쌈밥
한 줄 요약 속도는 그대로, 전선은 81% 걷어내고 수리는 1시간으로. 하역 로봇의 승부는 멈춘 시간이다.
숫자 셋 ▸ 81%: 걷어낸 내부 배선 (약 800m) ▸ 하루 → 1시간: 바퀴 구동부 교체 시간 ▸ 1,000상자: 시간당 최고 속도 (경쟁사 무진과 같은 숫자)
밈으로 보면 "더 빨리 내려 주세요" → "이미 빨라요. 안 서는 게 문제예요"
지켜볼 지표 하나 스트레치 가동률 (일하기로 한 시간 중 실제로 돌아간 비율)
아직 모르는 것 2세대 규격표, 가격과 보급 대수, 관절 감속기의 방식과 제조사, 현장 데이터의 외부 전송 여부
다음에 볼 것 디에이치엘의 1,000대 도입 이행 속도와 케이스 피킹(팔레트 적재) 기능 출시
본 리포트는 정보 제공 목적이며 투자 추천이 아닙니다. 원화 환산은 1달러 = 1,326원 기준입니다.
출처 ▸ 보스턴 다이내믹스 공식 보도자료 (2026년 11월 3일), 제품·솔루션 페이지, 스트레치 브로셔, 갭·디에이치엘 고객 사례집, 멀티픽 블로그(2023년) ▸ 회사 물류 총괄 인터뷰, 디에이치엘 인터뷰 (전문 매체) ▸ IEEE 스펙트럼 (2021년, 1세대 설계), 벡호프 사례 자료 ▸ XYZ 로보틱스·무진·하니웰 각 사 발표, 외신 보도
넥서스알파랩이었습니다.

의견을 남겨주세요