안녕하세요, 넥서스알파랩입니다.
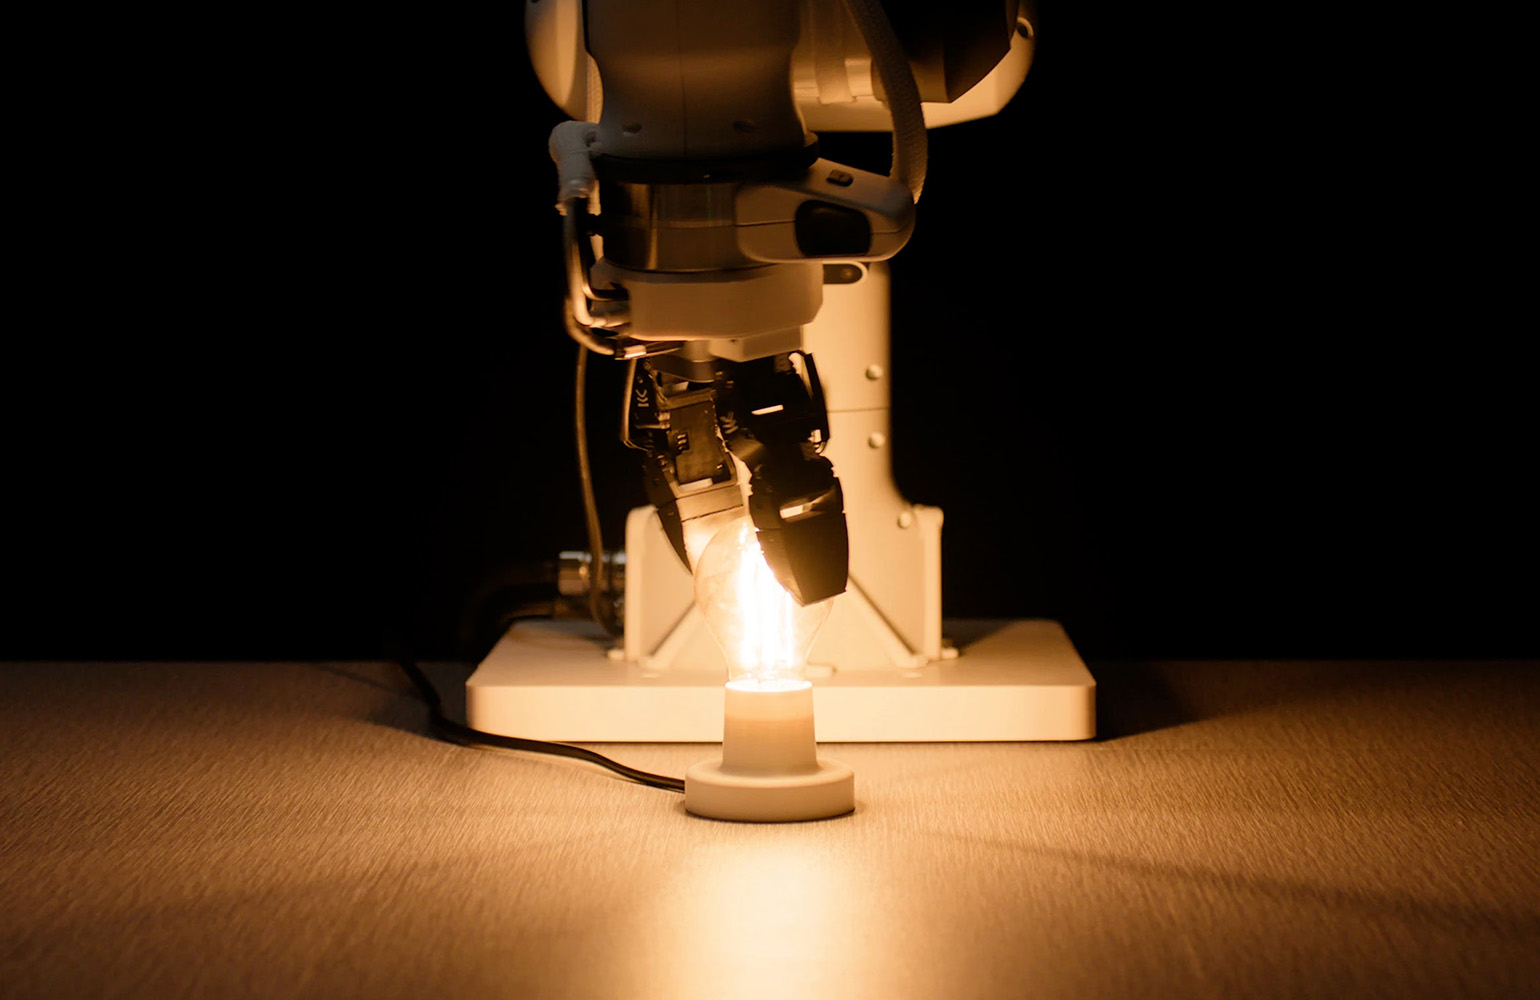
손가락이 두 개뿐인 로봇 집게가 베리를 집습니다. 으깨지 않습니다. 이어서 너트를 집고, 이어폰을 집고, 전구를 소켓에 돌려 끼웁니다. 그리고 빠릅니다. 사람의 두 배 반입니다.
이 로봇을 만든 회사는 에카 로보틱스입니다. 그런데 이 로봇은 지금 로봇 업계가 가장 많이 쓰는 학습법, 즉 사람이 일하는 영상을 보고 따라 하는 방식을 쓰지 않았습니다. 오늘은 사람을 보고 배우지 않은 로봇이 어떻게 사람을 넘었는지, 그리고 그 안에서 7년 전 AI 업계의 유명한 논쟁이 어떻게 결론 났는지 풀어 보겠습니다.
1️⃣ ✋ 시연 — 집게손 하나로 베리, 너트, 이어폰, 전구
📊 [Fact & Logic]
- 에카 로보틱스는 MIT 교수 풀킷 아그라왈과 전 구글 딥마인드 연구원 투오마스 하르노야가 함께 세운 회사입니다. 두 사람은 UC버클리 대학원에서 만났고, 로봇 제어용 강화학습 분야의 대표 연구자입니다. 하르노야는 로봇 강화학습에 널리 쓰이는 알고리즘 SAC를 처음 쓴 사람입니다.
- 회사에 따르면 이 로봇 팔은 1kg 이하 물체를 한 시간에 약 1,500개 집습니다. 같은 시간에 사람은 약 600개를 집는다는 비교가 함께 보도됐습니다. 🟡 회사 측 수치입니다.
- 성공률은 95% 이상이라고 회사가 밝혔습니다. 🟡
- 일리노이대 크리스 하우저 교수는 이 로봇이 재학습 없이 다양한 물체에 적응했다고 평가했습니다.
- 로봇 팔은 그 속도로 움직이면 스스로 망가질 수 있을 만큼 강합니다. 그런데도 베리 같은 무른 물체를 으깨지 않습니다.
💡 [Insight] 속도와 섬세함은 원래 서로 반대편에 있습니다. 빨리 움직이면 힘 조절이 거칠어지고, 섬세하게 다루려면 느려집니다. 전구 끼우기는 그 둘을 동시에 요구하는 일입니다. 세게 돌리면 깨지고, 약하게 돌리면 헛돕니다. 에카의 시연이 놀라운 이유는 빠른 것도, 섬세한 것도 아니라 그 둘을 같이 해냈다는 점입니다. (넥서스알파랩이 본 시각)
2️⃣ 📜 쓰라린 교훈 — 계산이 사람의 지식을 이긴 70년
📊 [Fact & Logic]
- 2019년 3월, '강화학습의 아버지'로 불리는 리처드 서튼이 짧은 글 「쓰라린 교훈(The Bitter Lesson)」을 발표했습니다.
- 요지는 이렇습니다. AI 연구자들은 늘 사람의 지식을 기계에 심으려 했고, 그 방법은 처음엔 잘 통했다. 하지만 결국 정체됐고, 장기적으로 이긴 건 계산을 쏟아부어 기계가 스스로 찾게 하는 방법이었다.
- 체스, 바둑, 음성 인식, 컴퓨터 비전이 모두 이 길을 밟았습니다.
- 서튼은 앤드루 바토와 함께 2024년 튜링상을 받았습니다(2025년 3월 발표).
💡 [Insight] 이 교훈을 로봇에 대입하면 불편한 결론이 나옵니다. 지금 로봇 업계의 주류는 사람이 일하는 영상을 대량으로 모아 로봇에게 따라 하게 하는 방식입니다. 그렇게 배운 로봇은 아무리 잘해도 사람만큼만 합니다. 시간당 600개를 집는 사람의 영상으로 배운 로봇이 1,500개를 집을 수는 없습니다. 사람을 보고 배우면 사람이 천장이 됩니다. (넥서스알파랩이 본 시각)
3️⃣ 🧪 에카가 간 길 — 사람 대신 시뮬레이터
📊 [Fact & Logic]
- 에카는 사람의 시범 영상 대신, 로봇이 물체를 잡을 때 생기는 여러 힘을 계산하는 물리 시뮬레이터를 썼습니다. 그 위에 대규모 강화학습 환경을 만들었습니다.
- 회사는 수천 시간 분량의 로봇 학습 경험을 몇 분 만에 만들어 낼 수 있다고 밝혔습니다. 🟡 세부 방법은 경쟁상 이유로 공개하지 않았습니다.
- 하우저 교수는 이 방식이 훈련에 주어진 데이터에 갇히지 않는다는 점을 가장 흥미로운 대목으로 꼽았습니다.
- 아그라왈은 에카가 메우는 것이 "일반성과 성능의 격차"라고 말했습니다. 여러 일을 할 줄 아는 로봇은 하나하나를 잘 못하고, 하나를 잘하는 로봇은 다른 일을 못 하는 문제입니다.
💡 [Insight] 시뮬레이터 안에서는 사람이 보여 주지 못한 동작도 로봇이 스스로 찾을 수 있습니다. 쓰라린 교훈의 핵심인 "계산으로 스스로 찾기"가 로봇 손에서 처음으로 사람을 넘는 숫자를 만든 사례로 볼 수 있습니다. 천장을 뗀 겁니다. (넥서스알파랩이 본 시각)
4️⃣ 🔄 뒷장 — 7년 전 반박문이 맞았던 이유
📊 [Fact & Logic]
- 서튼의 글이 나오고 며칠 뒤, 아이로봇 공동창업자이자 MIT에서 수십 년간 로봇을 연구한 로드니 브룩스가 「더 나은 교훈(A Better Lesson)」으로 반박했습니다. 계산만으로는 안 되고, 사람이 설계한 구조가 여전히 필요하다는 주장이었습니다.
- 브룩스는 2025년 9월 글에서 한 걸음 더 나갔습니다. 사람 손에는 약 1만 7천 개의 촉각 수용체가 있습니다. 음성과 이미지는 수십 년 동안 데이터를 모아 온 전통이 있지만 촉각 데이터에는 그런 전통이 없으니, 영상만 보고 손재주를 배운다는 건 환상이라고 비판했습니다.
- 에카는 시각-언어-행동 모델이 아니라 비전-힘-행동 모델을 씁니다. 아그라왈은 시각으로는 물체의 대략적인 위치를 알고, 실제로 잡는 건 힘으로 한다고 설명했습니다. "마지막 1밀리미터"는 눈이 아니라 힘으로 닫는다는 것입니다.
- 이를 위해 에카는 기존 집게보다 더 유연하고 힘 센서가 더 많은 그리퍼를 직접 설계했습니다.
💡 [Insight] 에카가 이긴 결정적 이유는 계산이 아니라 사람이 설계한 손에 있었습니다. 카메라만 보는 로봇은 베리를 으깨고 전구를 깨뜨립니다. 힘을 읽는 손이 있었기 때문에, 시뮬레이터에서 힘까지 계산한 연습이 현실에서 통했습니다. 계산이 이기려면 그 계산에 넣을 올바른 감각을 사람이 먼저 만들어야 했습니다. 2019년에 서로 다퉜던 서튼과 브룩스가 한 로봇 안에서 둘 다 맞은 셈입니다. (넥서스알파랩이 본 시각)
5️⃣ 🧠 이게 열리면 어떤 세상인가 — 생각하는 AI와 손을 쓰는 AI
📊 [Fact & Logic]
- 오픈AI의 GPT-6 아스트라는 낯선 환경에서도 로봇을 조작해 작업을 해낼 수 있습니다. 9월 외부 평가에서 실제 양팔 로봇으로 물건 집기를 20번 중 19번 성공했습니다. 다만 한 번에 약 2분 30초가 걸렸고, 정밀한 양손 작업에서는 신뢰성 공백이 지적됐습니다.
- 하르노야는 업계 대부분이 위에서 아래로, 즉 계획을 세워 몸에 내려보내는 쪽에 집중해 왔다고 말했습니다. 에카는 반대로 아래에서 위로 올라가는 방식입니다.
💡 [Insight] 큰 AI 모델은 "식기세척기에서 나온 접시를 찬장에 넣어야 한다"는 걸 압니다. 하지만 접시를 빠르게, 깨지 않고 집는 건 잘 못합니다. 에카 같은 모델은 그 반대입니다. 그래서 앞으로 로봇은 생각은 큰 모델이, 손은 작은 모델이 맡는 분업 구조로 갈 가능성이 큽니다. 사람의 뇌가 계획을 세우고, 손끝 반사는 척수가 처리하는 것과 비슷한 구조입니다. (넥서스알파랩이 본 시각)
- 시작됐다: 연구실에서 사람보다 빠르게 집기
- 설계 단계: 산업 고객과 비공개 시범 운영(피킹·배치, 전선 다루기)
- 아직 아니다: 조립 라인에서 1년 내내 고장 없이 가동
⚖️ 다른 시각
- 1,500개와 95%는 회사 측 수치입니다. 사람 600개가 어떤 작업 조건 기준인지도 밝혀지지 않았습니다. 고객 이름도 모두 비공개입니다.
- 그리퍼 수명은 현재 500만 회입니다. 시간당 1,500번 쓰면 약 3,300시간으로, 24시간 가동 기준 약 4.6개월 분량입니다. 산업용 로봇 팔 기준인 2,000만 회(약 1.5년)를 맞추려면 4배를 더 버텨야 합니다.
- 하우저 교수는 가장 큰 과제로 두 가지를 꼽았습니다. 실제 조립 라인에서 1년 내내 고장 없이 돌아가는 것, 그리고 집어서 옮기는 일을 넘어 더 복잡한 작업으로 넓히는 것입니다.
- 쓰라린 교훈은 바둑처럼 시뮬레이션이 곧 현실인 분야에서 증명됐습니다. 로봇은 시뮬레이션과 현실 사이에 틈이 있고, 그 틈은 공장에서 시간이 지나야 드러납니다.
🎯 결론
사람을 보고 배운 로봇은 사람까지만 갑니다. 사람보다 잘하는 로봇은 사람을 보지 않고 배웁니다. 다만 그 로봇이 사람을 넘을 수 있었던 건, 사람이 설계한 손이 있었기 때문입니다. 앞으로 로봇 영상을 보실 때는 무엇을 보고 배웠는지 한 번 물어보세요. 사람 영상이면 천장은 사람입니다.
🍙 한입쌈밥
- 한 줄 요약: 사람 시범을 버리고 시뮬레이터로 배운 로봇 손이 사람 속도를 넘었습니다.
- 숫자 셋: 1,500개(시간당 로봇 피킹, 회사 측) / 600개(시간당 사람 피킹 비교치) / 500만 회(현재 그리퍼 수명, 목표 2,000만 회)
- 밈으로 보면: "선생님 없이 혼자 공부한 학생이 전교 1등"
- 지켜볼 지표 하나: 그리퍼 작동 수명. 2,000만 회에 가까워지는 순간이 연구실 로봇에서 공장 로봇으로 넘어가는 순간입니다.
- 아직 모르는 것: 비공개 파일럿 고객, 실제 현장 성능, 피킹 외 작업으로의 확장성
- 다음에 볼 것: 에카가 첫 산업 고객을 공개하는지, 그리고 전선 다루기 같은 두 번째 작업에서 같은 속도가 나오는지
본 콘텐츠는 투자 추천이 아닙니다. 모든 투자 판단과 책임은 본인에게 있습니다.

의견을 남겨주세요